産業環境における音響伝播の熱力学的基礎
超音波の距離とレベルのセンシングの信頼性は、音響エネルギーが伝播する媒体の安定性に本質的に関連しています。産業用途の大部分では、この媒体は大気です。大気は、その物理的特性が熱力学の法則によって支配される複雑で動的ガス混合物です。屋外タンク、高温化学反応器、または熱的に不安定な製造環境にこれらのシステムを導入する任務を負ったオートメーション エンジニアにとって、温度と音速の関係を理解することは、現実的な精度フレームワークを確立するための第一歩となります。
超音波センサーは、高周波音波のバーストを放射し、反射エコーがトランスデューサーで受信されるまでの経過時間を測定することによって機能します。この飛行時間 (ToF) は、基本方程式 を使用して距離に変換されます。 はターゲットまでの距離、 は音速、 は往復の移動時間です。この計算の重大な脆弱性は、 が一定のままであると仮定していることです。
理想気体では、音速はラプラス ニュートン方程式によって定義されます。
この式では、 は断熱指数または比熱の比 (乾燥空気の場合は約 )、 は普遍気体定数 ()、 はケルビン単位の絶対温度、 はガスの平均分子量です。この関係は、音速が絶対温度の平方根に比例することを示しています。熱エネルギーがシステムに追加されると、空気分子の運動エネルギーが増加し、空気分子が振動して音圧波をより迅速に伝達できるようになります。
付近の限られた温度範囲内での実際のエンジニアリング目的では、線形近似が頻繁に使用されます。
これは、 の温度が上昇するたびに、音速が約 ずつ増加することを示しています。 の変化は、室温では のベースラインに比べて小さいように見えますが、測定精度に与える影響は重大です。 の温度変化(多くの屋外設置では夜明けから正午までの間に一般的)により、 の速度変化が生じ、報告される距離の 誤差に変換されます。
| 温度 (∘C) | 音速 (v, m/s) | 空気の密度 (ρ, kg/m) | 1 メートルあたりの飛行時間 (2d/v、ms) |
|---|---|---|---|
| -25 | 315.7 | 1.4224 | 6.33 |
| -15 | 322.0 | 1.3673 | 6.21 |
| -5 | 328.25 | 1.3163 | 6.09 |
| 5 | 334.32 | 1.2690 | 5.98 |
| 15 | 340.27 | 1.2250 | 5.88 |
| 25 | 346.13 | 1.1839 | 5.78 |
| 35 | 351.88 | 1.1455 | 5.68 |
この表の 5°C での 334.32 m/s を、実際には 35°C および 351.88 m/s での 10 m 均一パスの固定変換基準として使用すると、10×334.32/351.88 ≈ 9.501 m が得られます。約 0.499 m 低くなります。熱誤差を見積もる際には、キャリブレーション基準とパス条件を記載します。補正により均一パス エラーは軽減されますが、測定されていない勾配は自動的には軽減されません。
空気の分子量 は、温度以外にも湿度の影響を受けます。水蒸気の量が増加すると、より重い窒素と酸素の分子がより軽い 分子に置き換えられます (空気の場合は と )。この平均分子量の減少は音速の増加につながりますが、その影響は温度の影響よりも大幅に小さいです。 では、 から への相対湿度の変化は、測定値の の変化のみを考慮します。ただし、温度が上昇すると ()、水蒸気の飽和圧力が指数関数的に上昇するため、高精度アプリケーションでは湿度補正がより重要になります。
圧電材料の安定性とトランスデューサーのインピーダンスの変化
電子システムと物理環境の間のインターフェースであるトランスデューサー自体は、熱の影響を免れません。ほとんどの工業用超音波センサーは、高い圧電係数と機械的堅牢性により、YJ Piezo 製などのチタン酸ジルコン酸鉛 (PZT) セラミックを使用しています。誘電率、弾性率、圧電電荷係数 () はすべて熱エネルギーによって変化するため、これらの材料の性能は温度に大きく依存します。
| PZTグレード | タイプ | 一次産業用途 | キュリー温度 (Tc) | 熱安定性 |
|---|---|---|---|---|
| PZT-4 | ハード | ハイパワークリーニング、ソナー | 中程度 | |
| PZT-5A | ソフト | レベルセンシング、欠陥検出 | 素晴らしい | |
| PZT-5H | ソフト | 医療画像処理、高精度 | 悪い(敏感) | |
| PZT-8 | ハード | 超音波溶着、接着 | 非常に高い |
工業用センシングの場合、PZT-5A は広い温度範囲にわたって比較的安定した感度を維持するため、業界標準です。ただし、温度が材料のキュリー点 (圧電特性を失う温度) に向かって上昇すると、トランスデューサの共振周波数 () と並列周波数 () がシフトします。実験データは、 PZT トランスデューサの場合、並列周波数が約 だけシフトする可能性があることを示しています。さらに、温度が上昇すると、トランスデューサの電気インピーダンス特性が広がり、その振幅が減少します。
この材料変更の重大な結果は、トランスデューサの静電容量の変化です。たとえば、温度を から に上昇させると、PZT 素子の静電容量が を超えて増加する可能性があります。これにより、センサーとその駆動回路の間にインピーダンスの不整合が生じ、信号対雑音比 (SNR) の低下やエコー強度の損失につながる可能性があります。極端な場合、トランスデューサーがキュリー点の半分を超える温度に長期間さらされると、不可逆的な脱分極が発生し、センサーの感度が永久に低下する可能性があります。高温非破壊検査 (NDT) や深井戸環境での記録 () では、センサーの故障を防ぐためにチタン酸ビスマスやニオブ酸リチウムなどの特殊な材料が必要です。
内部温度センサーと周囲空気の不一致
工業用超音波センサーにおける最も一般的な緩和手法は、NTC サーミスターやデジタル IC センサーなどの内部温度センサーをトランスデューサーのハウジング内に組み込むことです。センサーのファームウェアは、この内部プローブからの読み取り値を使用して、距離の計算に使用される音速定数を調整します。このアプローチは定常状態では効果的ですが、動的環境ではいくつかの重大な誤差要因が発生します。
熱ラグとハウジングの慣性
超音波センサーは通常、堅牢なステンレス鋼、PVC、またはプラスチックのハウジングに収められており、多くの場合、環境保護のためにエポキシ ポッティングが充填されています。この質量により、熱時定数 (センサーが周囲温度の階段状変化の に達するまでに必要な時間) によって定義される熱慣性が生じます。屋外設置では、太陽が昇ると気温が急速に上昇する可能性がありますが、ハウジングの質量によって保護されている内部サーミスタは、実際の気温より ~ 分遅れることがあります。この遅れ期間中、センサーは誤った補正係数を適用し、一時的ではあるが重大な測定ドリフトが発生します。
センサーの自己発熱
能動電子デバイスである超音波センサーは、動作中に自身の熱を発生します。標準センサーは の電力を消費する可能性があります。空気の流れの悪い密閉空間にセンサーが取り付けられているアプリケーションでは、この自己発熱によりセンサーの内部温度が実際の周囲空気よりも から だけ上昇する可能性があります。補償アルゴリズムがこの内部温度の上昇を使用する場合、音が実際よりも速く伝わっていると想定され、センサーは一定の測定飛行時間に対して実際よりも長い距離を報告します (トップダウンの H-d 計算ではより低いレベルになります)。これは、液体の体積測定などの精密なタスクで特に問題になります。 エラーにより、大きなタンク内で数ガロンの体積偏差が生じる可能性があります。
ローカルポイント測定とパス平均
おそらく、内部補償の最も基本的な制限は、温度が 1 点 (センサー面) で測定されることです。実際の産業設備では、温度が測定経路全体にわたって均一になることはほとんどありません。サイロの屋根に取り付けられたセンサーは、金属屋根の太陽熱による の温度を検出する可能性がありますが、 メートル下の穀物表面付近の空気は のみです。経路全体の補正にセンサーの面温度を使用すると、音速が系統的に過大評価されることになります。
高度な報酬: 参照ターゲットとその制約
ポイントベースの内部センシングの制限を克服するために、高精度産業システムでは多くの場合、基準目標温度補償 (RTTC) が利用されます。この方法では、トランスデューサ面から既知の正確な距離に取り付けられた機械的な基準ターゲット (金属ピンやバーなどの小型の固定反射体) を使用します。
RTTC のセンサーの動作サイクルは次のとおりです。
- センサーはパルスを発し、固定基準ターゲットまでの飛行時間を測定します().
- 基準ターゲットまでの距離があるため() は既知の定数であり、実際の音速 ( すぐ近くにある) は次のように計算されます。 .
- この「校正された」音速は、主目標までの距離を決定するために使用されます ().
RTTC は、現在の環境における実際の音速を測定するため、自己発熱、ハウジングの熱遅れ、さらには空気組成や湿度の変化による誤差を排除するのに非常に効果的です。これは、屋外の運河レベルの監視や大規模なバルク保管に最適なソリューションです。ただし、RTTC は万能の万能薬ではなく、独自の避けられない物理的制限に直面しています。
パス代表サンプリングの限界
RTTC の主な制約は、トランスデューサと基準ターゲットの間の空気が測定距離全体の空気を表すという仮定です。基準ターゲットが見つかった場合 センサーからの 、最初の信号を正確に補正します パスの 。合計測定範囲が メートルで空気が層状になっている場合、RTTC 法では依然として残りの温度変化を考慮することができません。 メートル。結露が形成される高湿度のタンクでは、基準ターゲット上の水滴も校正を歪める可能性があり、誤った測定値や信号損失を引き起こす可能性があります。
| 補償方法 | 主な特典 | 主な弱点 | 適切な環境 |
|---|---|---|---|
| 内部 NTC | 低コスト、シンプル | 熱遅れ、自己発熱 | 安定した室内気候 |
| 外部RTD/IC | 自己発熱エラーなし | まだラグがあり、ポイントのみ | 屋外保護 |
| 参照対象 | リアルタイム 測定 | 層別の盲点 | 高精度、均一 |
| 多点センサー | パスプロファイリング | 配線の複雑さ、コスト | 重要なプロセス、階層化 |
避けられない制限: 熱成層と乱流
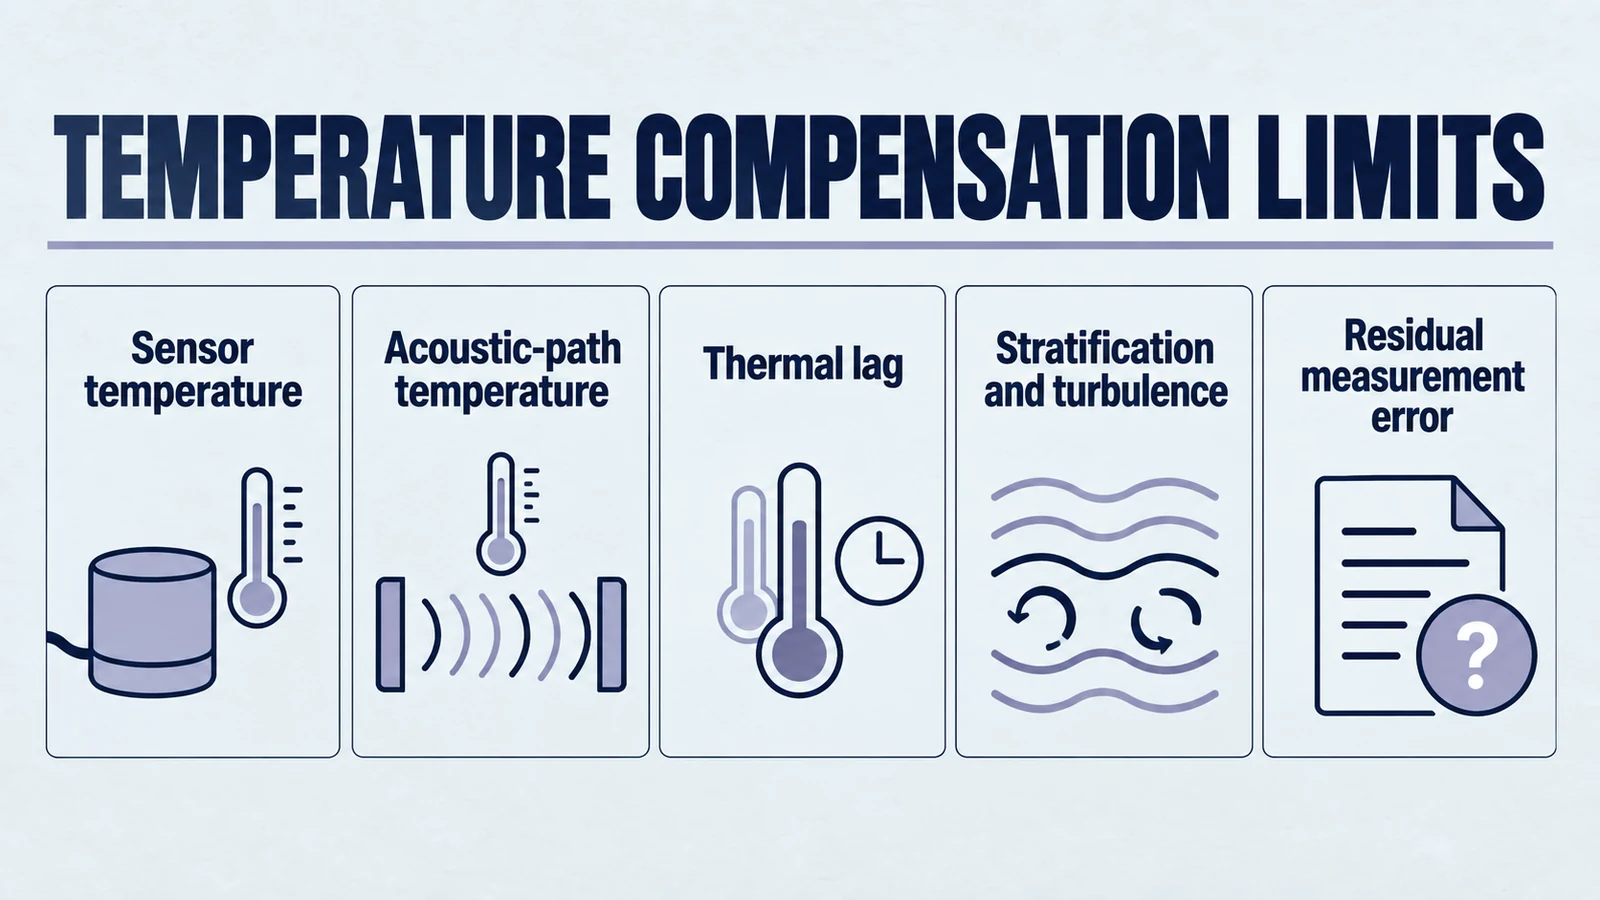
多くの産業シナリオでは、環境が非常に複雑なので、標準の補償アルゴリズムでは数学的および物理的な限界に達します。オートメーション エンジニアにとって、これらの「補償不可能な」ゾーンを特定することは、リスク管理にとって重要です。
密閉空間内の熱成層
熱成層は、重力と混合不足によって異なる温度の空気層が形成される現象です。大型の燃料タンクでは、上部付近の空気が太陽光で加熱される一方、燃料自体が巨大なヒートシンクとして機能し、液面直上の空気層を冷却します。これにより、非線形の温度勾配が生じます。音速は経路上の各点の局所温度の関数であるため、総移動時間は逆速度の積分になります。
ここで、 は、高さ での温度に依存する速度です。標準的な超音波センサーは 1 つまたは 2 つのデータ ポイント (面の温度とおそらく参照ターゲット) にしかアクセスできないため、この積分を正確に解くことができません。層状タンクで生じる誤差は、「アクティブな」補正が有効になっている場合でも、通常、距離の から の範囲になります。
音響の屈折と曲げ
タイミングエラーに加えて、温度勾配によって音響ビームが物理的に曲がり、これは屈折として知られる現象を引き起こす可能性があります。スネルの法則によれば、音波が異なる密度 (温度) の層を通過するとき、速度の低い領域 (冷たい空気) に向かって屈折します。長距離の水平センシングまたは大口径パイプラインでは、大きな垂直温度勾配によって音響コーンがターゲットまたは受信機から離れる方向に「曲がる」可能性があり、信号が完全に失われる可能性があります。これは、流量が低いガスパイプラインで特に一般的であり、パイプ壁がガスよりも著しく高温または低温であり、音の経路を歪める「レンズ」効果が生じます。
大気の乱気流と信号のジッター
屋外環境では、風と熱プルームは平均気温を変化させるだけではありません。彼らは混乱を引き起こします。乱流渦(空気の動きの組織化されたコヒーレント構造)は、進行する音波の振幅と位相の両方にランダムな高周波変動を引き起こします。この「位相ノイズ」が距離測定の際にジッターとして現れます。
高強度の乱気流は次のような事態を引き起こす可能性があります。
- 信号のフェージング: 散乱音波による破壊的な干渉により、受信エコー強度が減少します。
- 位相反転: 空気密度の急激な変化により波の位相が変化し、ゼロクロス検出アルゴリズムが混乱します。
- パスの偏向: 強い横風 (上記 ) サウンドコーンが物理的に移動し、受信トランスデューサーから完全に外れてしまう可能性があります。
メディアン フィルターや平均フィルターなどのデジタル フィルターはこのジッターの一部を平滑化できますが、応答時間が犠牲になります。乱気流が十分にひどい場合、信号対雑音比は検出しきい値を下回り、センサーは「失われたエコー」または最大距離エラーを報告します。
現実世界のドリフト パターンとケーススタディ
現実的な期待枠組みを提供するには、これらの理論上の限界が実際の産業設備でどのように現れるかを調べることが役立ちます。
ケーススタディ: 屋外の液体レベル監視
都市河川監視システムの研究では、水位の測定に超音波センサーと圧力トランスデューサーの両方が使用されました。圧力トランスデューサーは安定したままでしたが、超音波測定では、気温と直接相関する明確な日周周期が示されました。暑い午後の間、温度補償が有効になっている場合でも、超音波センサーは一貫して圧力トランスデューサーよりも高い水位 (短い距離) を報告しました。これは、センサーハウジングの「熱遅れ」と、センサーと水面の間に温度勾配が存在することが原因であると考えられました。 2 つのセンサー間の偏差のパーセンテージは最大 に達し、遮蔽されていない屋外環境における非接触センシングの限界を浮き彫りにしました。
ケーススタディ: 高温パイプラインNDT
石油化学産業では、高温パイプ () の残肉厚をリアルタイムで監視するために超音波トランスデューサーが使用されています。この文脈での「ドリフト」は、単なる測定誤差ではなく、センサー自体に対する脅威です。標準のトランスデューサは、熱膨張による内部剥離により、 を超えると永久的な損傷を受けます。高温設計では、圧電素子を高温の表面から絶縁するバッファーである特殊な遅延線を使用する必要があります。これらのバッファを使用しても、デューティ サイクルは制限されます。センサーは、 ~ 秒間だけ 表面に接触してから、1 分間空冷する必要があります。測定対象の材料の温度ドリフトによって音速も変化するため (鋼の場合は約 )、ミリメートル未満の精度を維持するにはパイプの温度を追跡する動的校正が必要です。
ケーススタディ: 農業用灌漑水路
灌漑用水路に使用される低コストの超音波センサー (HC-SR04 や JSN-SR04T など) の研究では、校正も補償もされていないセンサーは流量の定量化にはまったく信頼できないことが実証されました。補償がなければ、平均絶対偏差 (MAD) は超えていました の の範囲。温度補償とフィールド校正により、誤差は次のように減少しました。 ()。これは、短距離で換気の良い屋外用途では、基本補償が非常に効果的である可能性がありますが、地域の設置環境の変動を考慮して現場レベルでの校正が必要であることを強調しています。
エンジニアリング フレームワーク: 現実的な精度の期待値を設定する
オートメーション エンジニアにとって、センサーのデータシートでよく引用される「mm 精度」は実験室の仕様であり、大幅な緩和なしに現場に適用されることはほとんどありません。次の表は、さまざまな環境条件で期待される精度のエンジニアリング ルーブリックを示しています。
| 環境カテゴリ | 典型的な温度安定性 | 期待される絶対精度 | 一次精度ドライバー | 推奨テクノロジー |
|---|---|---|---|---|
| 屋内管理 | センサー解像度 | 内部報酬 | ||
| 産業工場 | 局所的な隙間風/気流 | 内部補正 + フィルタリング | ||
| 屋外保護 | 日周周期/温度差 | RTTC または外部プローブ | ||
| 屋外の日光にさらされた | 放射加熱/遅延 | サンシールド + RTTC | ||
| 層状タンク | 変数 | 非線形温度勾配 | まだ順調 + RTTC | |
| 乱流/高流量 | 混沌 | (または信号損失) | パスの偏向/散乱 | 低周波数 + 平均化 |
軽減のためのベスト プラクティス
パフォーマンスを最大化するには YJ Piezo センサーや高品質の工業用超音波システムを使用する場合、エンジニアは段階的な緩和戦略に従う必要があります。
- 物理的シールド: 太陽がハウジングを周囲温度以上に加熱しないように、屋外センサーには必ず輻射シールドを使用してください。
- 熱デカップリング: 高温のタンクまたはパイプに取り付ける場合は、センサー本体への熱伝達を防ぐために非導電性の取り付けブラケットを使用してください。
- 参照ターゲット: クリティカル レベルのアプリケーションでは、基準ターゲットを備えたセンサーを利用して、熱遅れや自己発熱によって生じるエラーをバイパスします。
- 空気の正規化: 高度に成層されたタンクで測定する場合は、気柱温度を正常化するために静止ウェルまたは小型ファンの使用を検討してください。
- 平均化とフィルタリング: ソフトウェア側のメディアン フィルタリングを使用して、特に距離が メートル。
- フィールド校正: 試運転中に「ホット」および「コールド」校正を実行します。手動巻尺を使用して、予想される温度ウィンドウの両端でセンサーから報告された距離を確認します。
結論: 物理学と実用主義のバランスをとる
超音波センシングにおける温度ドリフトはセンサーの欠陥ではありません。これは、圧縮性媒体内の音響伝播の物理学による避けられない結果です。 YJ Piezo のような大手メーカーの最新のセンサーは、高度な補償アルゴリズムを統合していますが、基本的には 3 次元の動的な世界で 1 次元の問題を解決しています。
層化、乱流、極端な勾配などにより環境が不均一になり、単一点センサーでは測定経路全体の正確なプロファイリングが不可能になると、「緩和限界」に達します。これらの制限を理解し、現実的な期待フレームワーク (通常、産業現場の条件に対する から の絶対精度) を設定することで、エンジニアは環境の不確実性に驚くのではなく、環境の不確実性を考慮したより堅牢な自動化システムを設計できます。超音波センシングは、媒体の物理学が尊重され、補償の限界が理解されている限り、幅広い業界において最も費用対効果が高く信頼性の高い非接触測定方法であり続けます。
関連技術リソース
これらの内部参照を使用して、形状、材料の選択、信頼性テスト、および調達の決定を比較します。